28 septembre 2026
 4 min
Bienvenue sur LeFil.vet
L'accès au site web nécessite d'être identifié.
Merci de saisir vos identifiants de connexion.
Indiquez votre email dans le champ ci-dessous.
Vous recevrez un email avec vos identifiants de connexion.
29 septembre 2026
Robot de traite, choix et bien-être animal : que dit la science ?
par Jeanne Platz
6 min

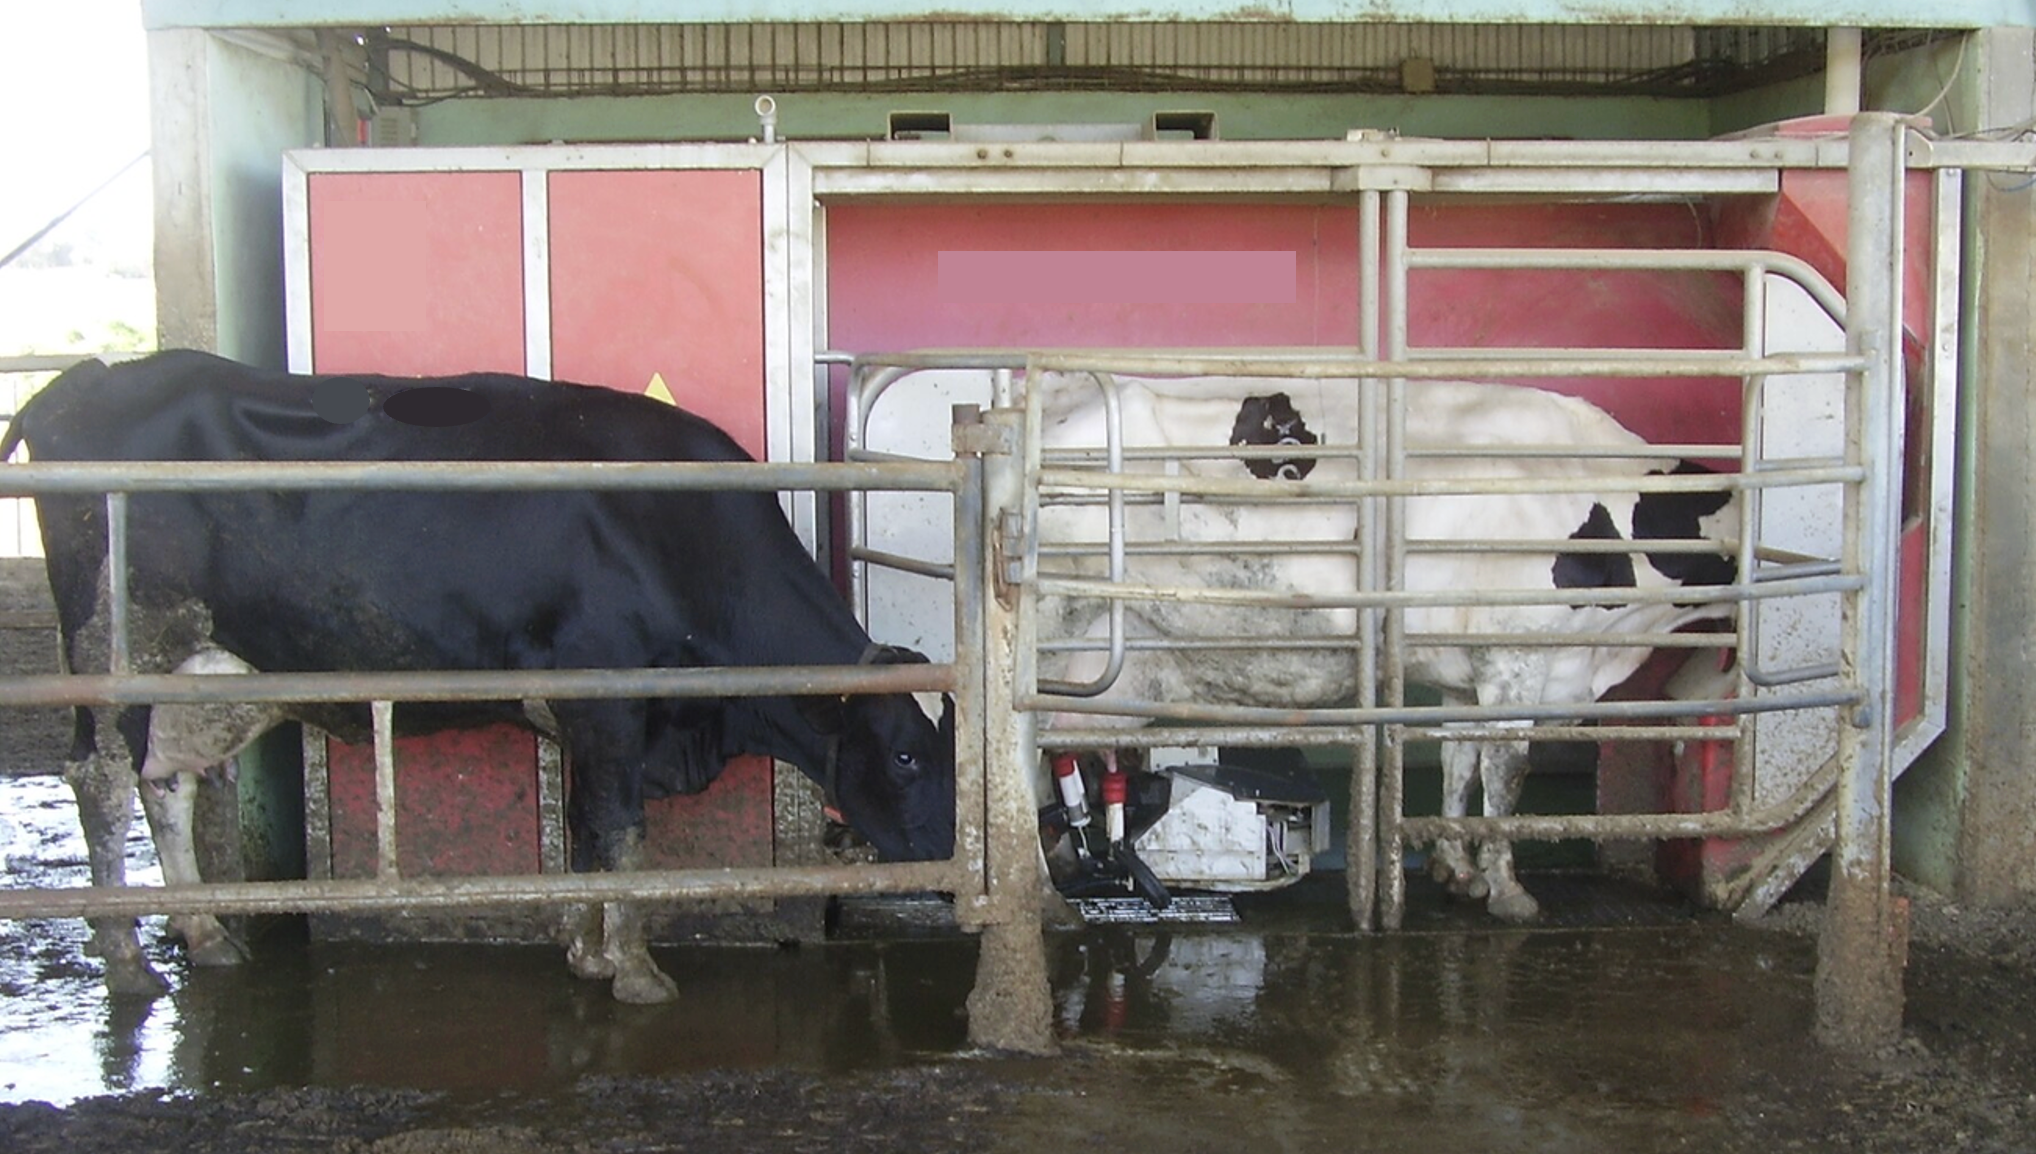
En France, l'équipement des élevages en robot de traite est en pleine explosion : entre 2016 et 2023, la traite robotisée est passé de 7,6 % à 18,9 % de l'ensemble des équipements de traite, avec une accélération depuis 2021 (+ 6,1 points). Cette dynamique de robotisation, très présente dans la moitié nord de la France s'explique, selon des économistes ruraux ayant livré récemment leur analyse, par la forte vague de départs d'éleveurs arrivés à l'âge de la retraite et l'amélioration récente des marges dans la filière laitière. Cette dynamique soulève des questions de bien-être animal. Dans la même orientation, des chercheurs de l'université de la Colombie-Britannique, à Vancouver (Canada) ont souhaité explorer la manière dont les vaches laitières interagissaient avec le robot de traite, en prenant notamment en compte les facteurs externes pouvant affecter l'accès au robot.
Leur travail part d'un principe qui tend à se développer en sciences du bien-être animal : la capacité d'un animal à faire des choix et à exercer un contrôle sur son environnement, c'est-à-dire l'agentivité. Elle constitue donc une source de bien-être, et vient s'ajouter à la définition officielle de celui-ci. Les auteurs citent des études où les chèvres et les bovins « travaillent » parfois pour obtenir une ressource, même lorsque celle-ci est disponible gratuitement à côté (le fameux “effet Eurêka”, qui procure de la joie). À l'inverse, l'absence de contrôle sur des événements aversifs peut engendrer une détresse accrue, comme le montrent des expériences classiques chez le rat. Toutefois, la relation entre agentivité et bien-être n'est pas linéaire : un excès de choix, ou des choix entre options également indésirables, peut au contraire susciter frustration et stress. La prévisibilité des résultats obtenus, comme recevoir la récompense attendue, est également cruciale pour ne pas générer des réponses émotionnelles négatives.
Les auteurs distinguent trois architectures de systèmes avec robot de traite. Les systèmes à flux libre laissent les vaches se déplacer librement dans le bâtiment et accéder au robot quand elles le souhaitent. Cela maximise leur liberté de choix, mais, les vaches pouvant passer plus souvent, les chances sont plus élevées d'être refusées par le robot de traite. Et donc, d'avoir une discordance entre l'action « entrer dans le robot » et l'action « être traite » et « recevoir une récompense ». Les systèmes à flux forcé obligent les vaches à passer par le robot avant d'accéder à d'autres ressources (mangeoire, aire de couchage) : la récompense y est plus prévisible, ce qui favorise davantage de visites volontaires et réduit le besoin de rattrapage par l'éleveur, mais au prix d'une restriction sévère de la liberté de mouvement, des interactions sociales et de l'organisation des repas. Les conséquences possibles sont un risque accru d'acidose ruminale (repas moins fréquents mais plus copieux). Les systèmes semi-guidés, intermédiaires, utilisent des portes de tri qui redirigent les vaches non éligibles, réduisant les temps d'attente mais supprimant l'agentivité au moment même où l'animal tente d'agir. Les auteurs précisent qu'aucune étude n'a encore testé de manière directe quel système les vaches préfèrent réellement.
Au-delà des contraintes du système, l'article montre que l'agentivité effective dépend aussi largement du profil de chaque animal. Le rang social joue un rôle majeur : selon des modèles de simulation cités, les vaches dominantes attendent en moyenne 3,5 minutes par jour pour accéder au robot, contre près de 69 minutes pour les vaches dominées, qui doivent constamment céder le passage ! La parité est également déterminante : les vaches primipares, plus souvent déplacées à l'entrée du robot, ont des temps d'attente plus longs et un temps de couchage réduit par rapport aux multipares, qui bénéficient en outre d'une expérience antérieure facilitant l'association positive avec le système. La personnalité intervient aussi : les vaches plus actives visitent davantage le robot spontanément, mais montrent également plus de comportements de résistance (coups de pied) pendant la traite. Les résultats concernant la hardiesse restent contradictoires selon les études. Enfin, une étude canadienne antérieure a mis en évidence qu'en moyenne, 2 % du troupeau est réformé pour échec de traite, du fait de la réticence des vaches à rentrer dans le robot. Ces disparités individuelles signifient que deux vaches placées dans le même système ne disposent pas du même niveau réel d'agentivité, ce qui nécessite une gestion différenciée.
Lorsqu'une vache n'entre pas volontairement dans le robot avant l'expiration de l'intervalle de traite prévu, l'éleveur doit aller la chercher « manuellement ». C'est une pratique qui, par définition, annule tout choix de l'animal quant au moment de la traite. Ce rattrapage augmente la charge de travail des éleveurs et peut détériorer la relation homme-animal : les vaches régulièrement rattrapées montrent une distance de fuite accrue face à l'humain, signe probable de stress lié à la manipulation. Fait notable, ces vaches ne montrent pas plus de signes de peur pendant la traite elle-même. Par conséquent, les auteurs estiment que ce n'est pas la traite qui n'est pas appréciée, mais le fait que les vaches ont « un déficit de motivation » à visiter spontanément le robot. Les causes de cette réticence restent mal comprises : les chercheurs avancent l'hypothèse que certaines vaches, habituées à être guidées par un humain durant leur période de formation, n'intègrent jamais l'idée qu'elles peuvent initier la visite elles-mêmes. Diverses méthodes d'entraînement (signaux sonores, période d'habituation avant le vêlage) ont été testées avec des résultats mitigés et parfois contradictoires.
Même s'il peut, dans certains cas, favoriser l'agentivité, le robot de traite peut donc impacter négativement le bien-être animal de plusieurs manières. Tout d'abord, par un arrêt fréquent du pâturage dans les exploitations décidant de s'équiper. En effet, l'IDELE indiquait en 2025 que, « pour beaucoup d'éleveurs, continuer à pâturer après l'installation d'un robot de traite apparaît compliqué et beaucoup d'élevages équipés présentent une part d'herbe pâturée dans la ration faible ou nulle ». Il existe néanmoins de nombreux guides pour permettre le maintien du pâturage, mais certaines configurations (traversée de route, parcellaire fragmenté, éloigné, etc.) semblent difficilement conciliables avec certains systèmes de robot. Cela peut avoir plusieurs impacts pour le bien-être : une perte d'enrichissement et de complexité du milieu (et donc d'agentivité), une limitation des interactions sociales (moins de place pour interagir avec les congénères), une diminution de l'ingéré fourrager (risque de ration trop riche et de maladies métaboliques), et un risque accru de boiterie : il y a consensus scientifique sur « l'association positive entre l'absence de boiteries et l'accès au pâturage », si le chemin d'accès est bien entretenu et non vulnérant. Enfin, l'augmentation automatique de la taille des troupeaux pour rentabiliser le robot de traite représente elle aussi un risque d'entrave au bien-être : entre 60 et 80 vaches laitières, il y a un risque de sous-équipement (place à l'auge, nombre de logettes, etc.) si le logement n'est pas adapté au nouvel effectif.
28 septembre 2026
4 min
25 septembre 2026
6 min
24 septembre 2026
3 min
23 septembre 2026
6 min
22 septembre 2026
2 min